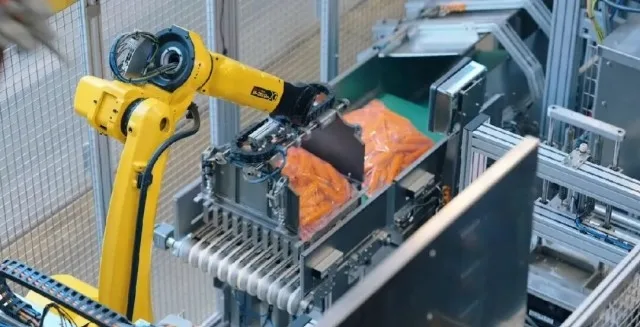
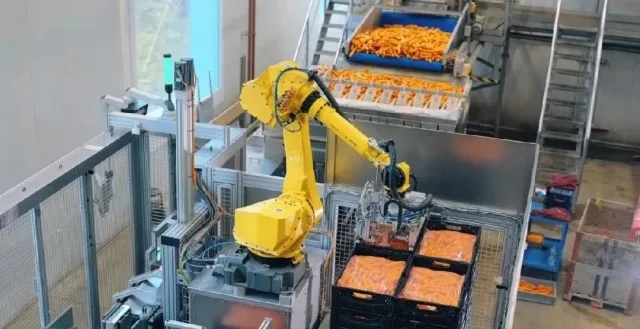
2026年8月13日的一则行业采访把「AI+机器人」摆到食品加工装备的讨论中心:有厂商与航空配餐方合作搭建柔性产线,另有企业用多模态模型处理奶酪棒瑕疵识别与多口味动态抓取。两个案例指向同一件事——食品工厂自动化正从按固定节拍重复动作,转向对不规则物料做识别、判断与操作,业内称之为跨越「非标」门槛。
难点不在算法,而在识别到动作的闭环
食品物料不像工业零件那样尺寸统一,肉制品、面点、奶酪在形状、色泽与软硬上天然有差别,还会随温湿度变化。传统自动化依赖限位机构与预设程序,物料姿态一偏移,抓取与检测稳定性就下降,这也是不少产线仍保留人工整理工位的原因。视觉模型与柔性抓取的价值,在于让设备获得处理差异的能力:奶酪棒表面的黑点要能与正常色泽区分,混装产品要在移动中被识别、定位并抓取。决定项目能否落地的不是单点算法精度,而是成像单元、样本训练、抓取末端、输送节奏与主控之间的配合,把判定结果可靠地变成机械动作。航空配餐品类多、批次切换快,由垂类模型理解作业规则、机器人执行操作、视觉完成在线复核,形成感知到反馈的闭环;源文列举的日产规模与质检合格率数据,说明评价口径已从「能否演示」转向「能否在真实产线连续达标」。
研发逻辑与基本功同时被改写
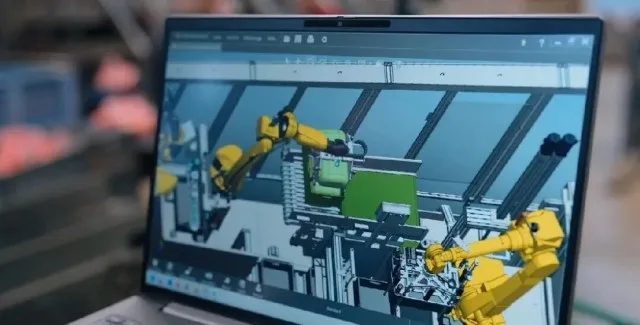
对食品智能制造的供应方而言,竞争维度随之变化:过去比的是单台设备的节拍、机构与标称产能,如今还要积累场景数据、食品工艺知识与软件迭代能力。通用本体只解决运动能力,各类食品在判定尺度、夹持力度和清洁等级上的要求并不一致,只有把算法嵌进具体工艺、经过垂直场景训练和工程化适配,装备才从「通用」走到「可用」。智能化也不替代基本功:接触物料的部件须便于清洗、耐受腐蚀并符合卫生级结构,视觉识别要应对光照、反光和原料波动,连续运转稳定性、换品种时间、维保开销与人工兜底,都会影响方案能否复制。从机械传动到智能,真正的变化在于整套系统第一次能容忍物料之间的不一致;对食品工厂自动化的下一步而言,工艺理解、数据积累与现场服务会被放到和机械性能同等重要的位置。