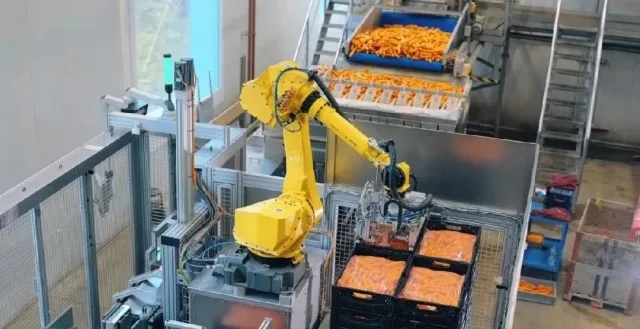
2026年8月5日整理的一则校园食堂观察记录,把智能送餐机器人放进了日常用餐场景:设备在餐桌之间按设定路线运送饭菜与汤品,靠传感器避开往来师生,餐后还承担巡回清理与餐盘回收,并配合做排队引导。原文以体验描写为主,未披露机器人型号、部署数量、供应商与运行数据。若把视角从用餐体验移到装备端,这类设备其实是团餐后厨与前厅之间一段被补齐的物流环节,值得讨论的是它能自动化到什么程度、又在哪里必须交给人工。
配送与回收对应两类不同工位
按源文描述,后厨把装好的餐食放到托盘、设定桌号后,机器人自行规划路径送达,高峰期分担了原本靠人工往返的送餐动作;饭后则循环巡检,协助回收餐盘、整理桌面杂物。这两类任务对设备的要求并不相同:前者是负载不大但要求平稳、避障和准确定位的移动输送,后者涉及餐具识别、承接与污物分区,卫生设计比导航精度更棘手。食品智能制造在团餐场景的落地,往往卡在这些交界处——前厅机器人可以直接面对人,一旦接触餐具与残食,就要考虑易清洗表面、耐油污结构和与人流交叉时的安全停机。源文提到的匀速行驶、避让行人与提示语音,属于移动平台的基本能力;而饭菜仍由人工烹制的表述,也说明这条自动化链条目前只覆盖出餐之后的搬运段。
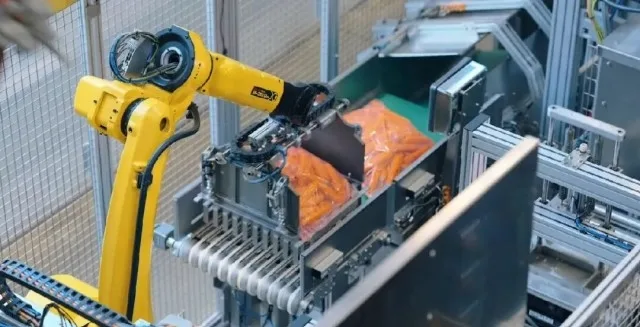
对食品加工与包装装备的参照意义
把食堂视作一座小型食品工厂,更容易定位这类设备:后厨加工与分装相当于前处理和包装,前厅配送相当于成品出库后的厂内物流,餐盘回收则接近空容器回流与清洗入口。食品工厂自动化在成熟产线上已把这几段用输送、分拣与码垛设备串起,团餐的不同在于环境开放、人流不确定、单批量小,因此更依赖调度软件、柔性路径规划与即时停机,而非固定机械节拍。对装备企业而言,增量不在单机,而在把配送、回收与清洗回流做成可衔接的系统,并留出异常时的人工接管。源文没有给出可核算的效率、成本或卫生指标,上述属于按场景结构推导的行业常识,不宜当作项目效果引用。中央厨房与团餐配送若继续扩大,前后场之间的这段物流能否标准化,会直接影响整套食品工厂自动化方案的可复制性。